

巧手破圈,智趣未来|因时亮相2026哔哩哔哩 NEXT 大会
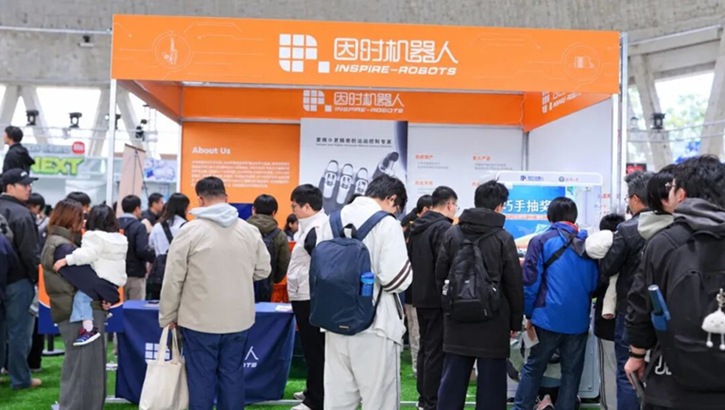
10月31日,2026哔哩哔哩 NEXT 大会在北京首钢园举办。科研专家、产业代表与科技内容创作者齐聚一堂,围绕人工智能、机器人等热门科技议题展开交流,让前沿技术以更加直观、生动的方式走近公众。
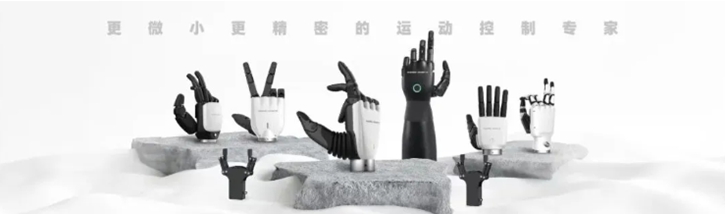
本届哔哩哔哩 NEXT 大会,因时携RH56F2系列、RH56E2系列两款灵巧手亮相大会,以巧手抓球、执笔写福等原创互动演示方案,将灵巧手的灵活运动、精准抓握与精细操作融入到趣味体验中,让观众近距离感受灵巧手的技术魅力。
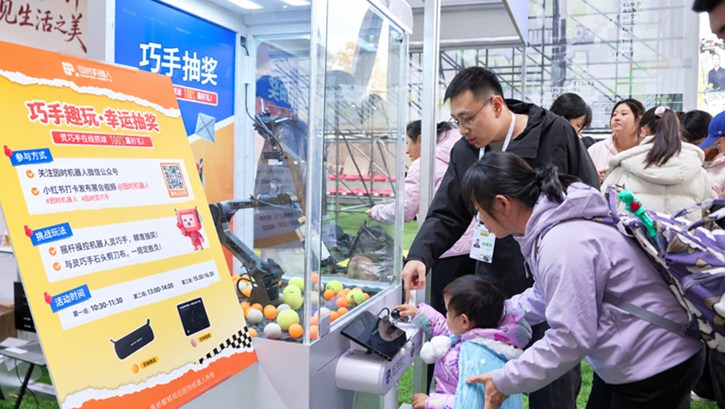
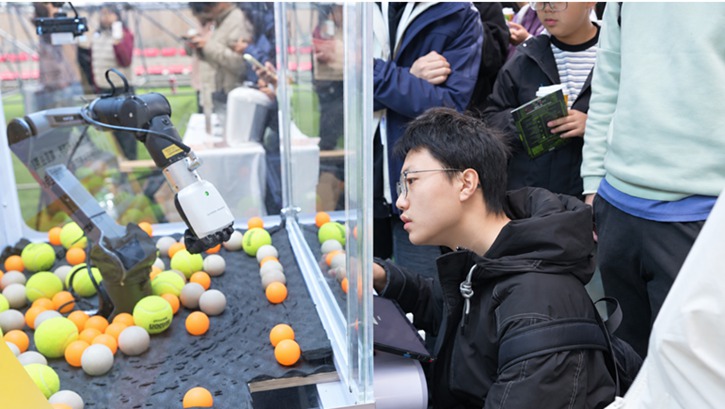
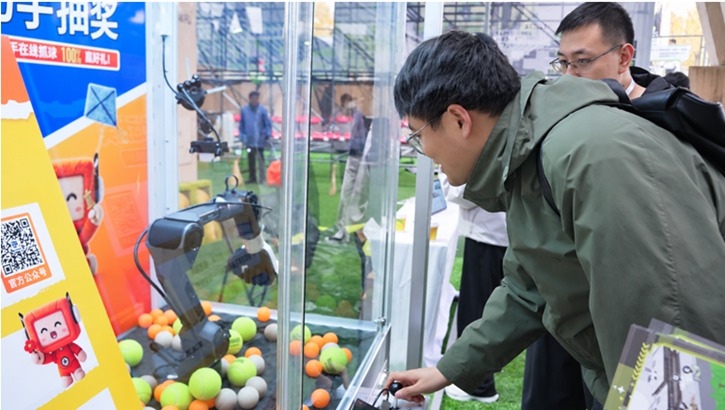
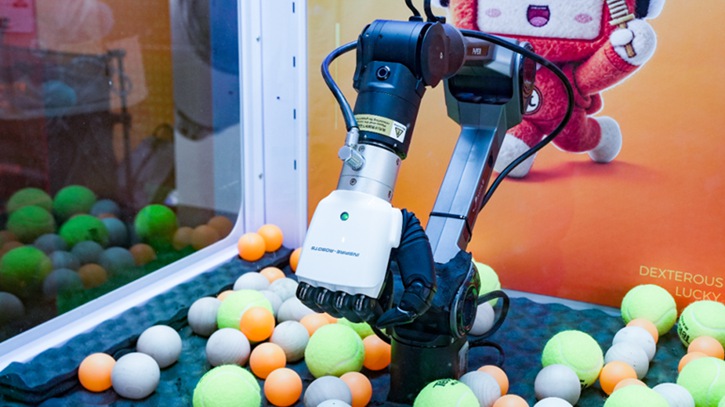
“巧手抓球”互动区吸引众多观众驻足打卡,兼具趣味性与科技感的互动体验成为现场一大亮点。因时以RH56F2系列灵巧手(以下简称“F2系列”)的抓取能力与高频响应性能为核心,打造“巧手抓球”原创互动演示方案,将摇杆操控、智能抓球与人机猜拳等功能集成于同一套控制程序。无论是灵活抓取、平稳放置幸运球,还是快速响应指令、完成不同猜拳手势,F2系列均展现出稳定的抓握性能与灵敏的动作响应,让其核心优势在富有趣味的交互过程中得到充分体现。
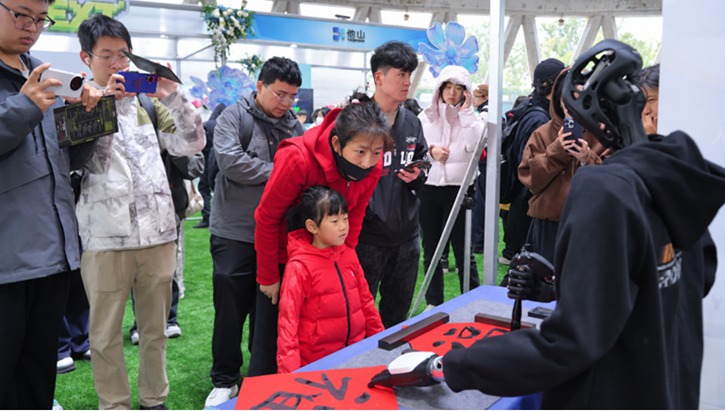
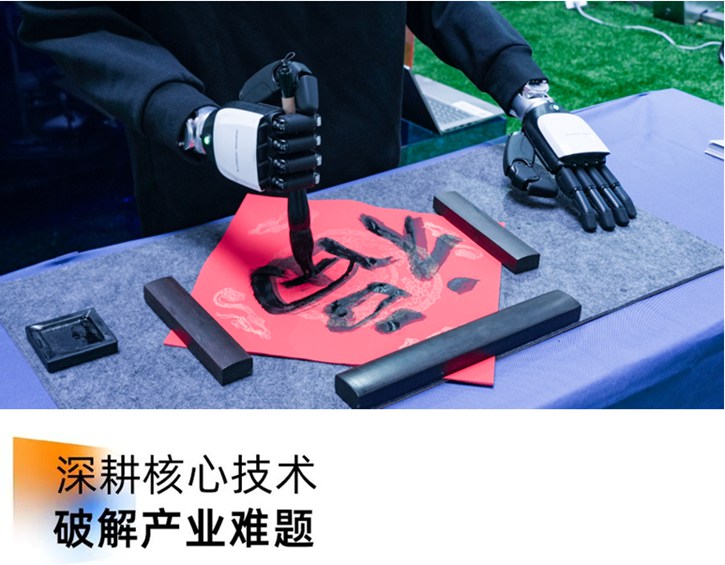
“灵巧手执笔纳福”展示区同样吸引众多观众观看。RH56E2系列灵巧手(以下简称“E2系列”)执笔挥毫,配合人形机器人在宣纸上完成“福”字书写,将传统书法与灵巧操作巧妙结合。E2系列依托出色的指尖抓握力与五指协同控制能力,在连续运动中保持稳定的握笔手势,完成起笔、运笔与收笔等动作。这场别具特色的书法演示,不仅呈现了E2系列在工具握持、五指协同与稳定控制方面的性能特点,也体现了灵巧手与机械臂协同完成精细操作任务的应用能力。
看似简单的抓握、手势切换与工具操作,实际上对灵巧手的运动灵活性、抓握能力及控制精度提出了不同要求。如何在紧凑的结构空间内实现高性能输出,同时兼顾成本、可靠性与实际应用需求,是灵巧手研发与产业化过程中需要持续攻克的关键课题。
这些问题也成为大会主题分享中的重要话题。因时CMO房海南女士带来《会猜拳、能干活:机器人的最后一厘米,难在了哪?》主题演讲,深入解析灵巧手背后的技术挑战,并结合因时在核心技术、产品研发与规模化制造方面的积累,分享企业对灵巧手产业化发展的思考。
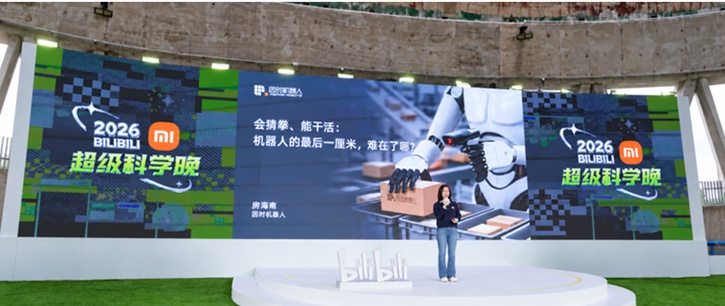
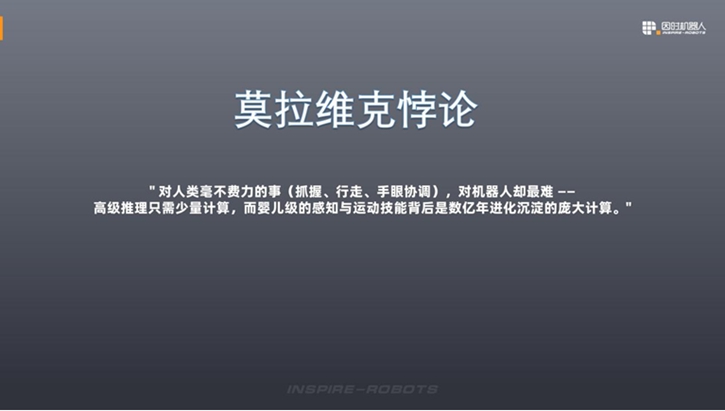
房海南从“莫拉维克悖论”切入,指出对于人类而言轻而易举的抓握与协调动作,对于机器人却是极具挑战性的任务。现场呈现的抓球、猜拳与执笔书写,背后正是灵巧手在抓握性能、运动控制及精细操作方面的技术要求。但灵巧手的研发挑战远不止于完成这些动作,更在于实现性能、成本与可靠性三者之间的平衡。如何兼顾操作能力、制造成本与长期运行稳定性,是灵巧手走向产业化必须面对的核心课题。
围绕这一核心课题,因时立足核心零部件自研自产,持续深化精密驱动、传感控制与整手系统技术,形成涵盖连杆传动、腱绳传动及全直驱等多种技术路线的产品体系,以差异化方案满足不同场景的操作需求。2025年,因时灵巧手交付量突破10000台,累计服务全球700余家客户,覆盖教育科研、数据采集、工业、物流等多个领域,为灵巧手的规模化制造与实际应用提供了有力支撑。
作为面向广大科技爱好者的交流平台,哔哩哔哩 NEXT 大会为机器人技术提供了更具参与感的展示空间。此次参展,因时将互动演示与专业技术分享相结合,以更加生动、具体的方式呈现灵巧手的技术价值,进一步拉近前沿技术与公众之间的距离。
未来,因时将持续深耕灵巧手与微型精密驱动领域,以核心技术与产品创新为基础,推动灵巧操作技术在更多实际场景中的应用,并通过多元化科技交流活动,持续分享技术进展与产业应用成果。
- 因时科技
-
北京因时科技股份有限公司创立于2016年,公司总部位于北京石景山,是一家专注于微型精密运动部件研发制造,和伺服控制技术突破创新的高新技术企业,致力于为机器人、生物医疗及自动化等行业提供高性能核心运动部件!
- 通讯方式
-
销售热线:400 666 5160
北京总机:010-68868085
售前咨询:sales@inspire-robots.com
其他合作:info@inspire-robots.com